轮式移动机器人导引运动性能测试方法
Test methods of guided motion performance for wheeled mobile robot
标准状态
发布于:2021-08-20
实施于:2022-03-01
废止
基本信息
GB/T 40327-2021
现行
2021-08-20
2022-03-01
中国机械工业联合会
国家市场监督管理总局、中国国家标准化管理委员会
中国机械工业联合会
工业和信息化部电子第五研究所、广州赛特智能科技有限公司、北京机械工业自动化研究所有限公司、广东省智能制造研究所、广州智能装备研究院有限公司、芜湖赛宝信息产业技术研究院有限公司、重庆邮电大学、苏州傲特敏机器人技术服务有限公司
许奕、赵常均、郑建福、刘佳、瞿卫新、秦修功、白晓帆、程德斌、侯卫国、赖志林、周雪峰
标准简介
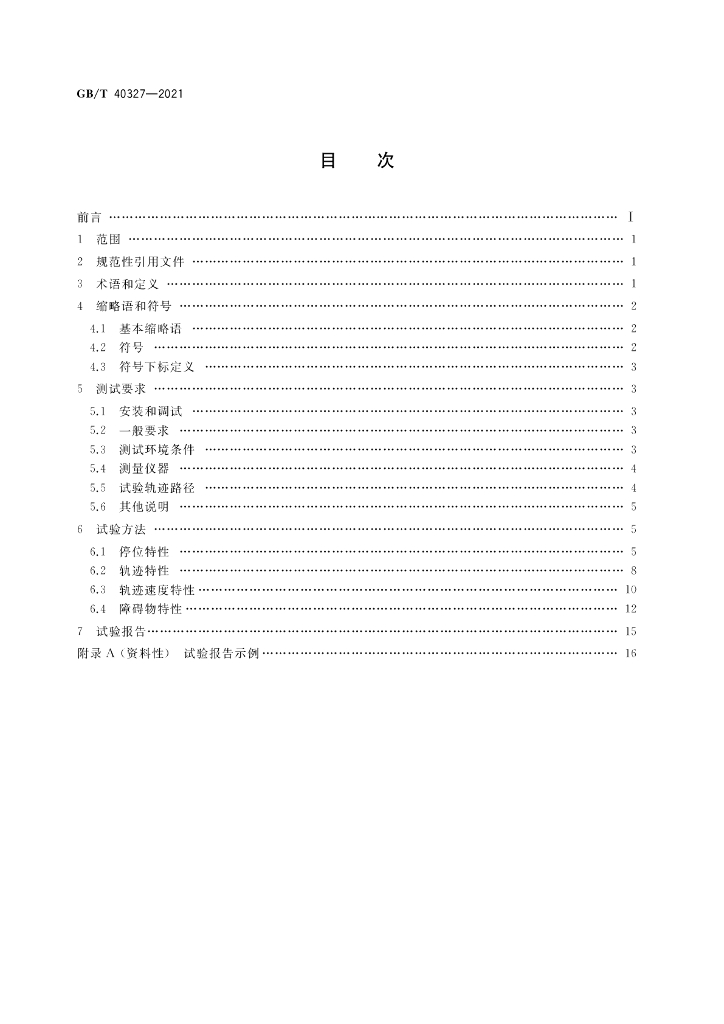
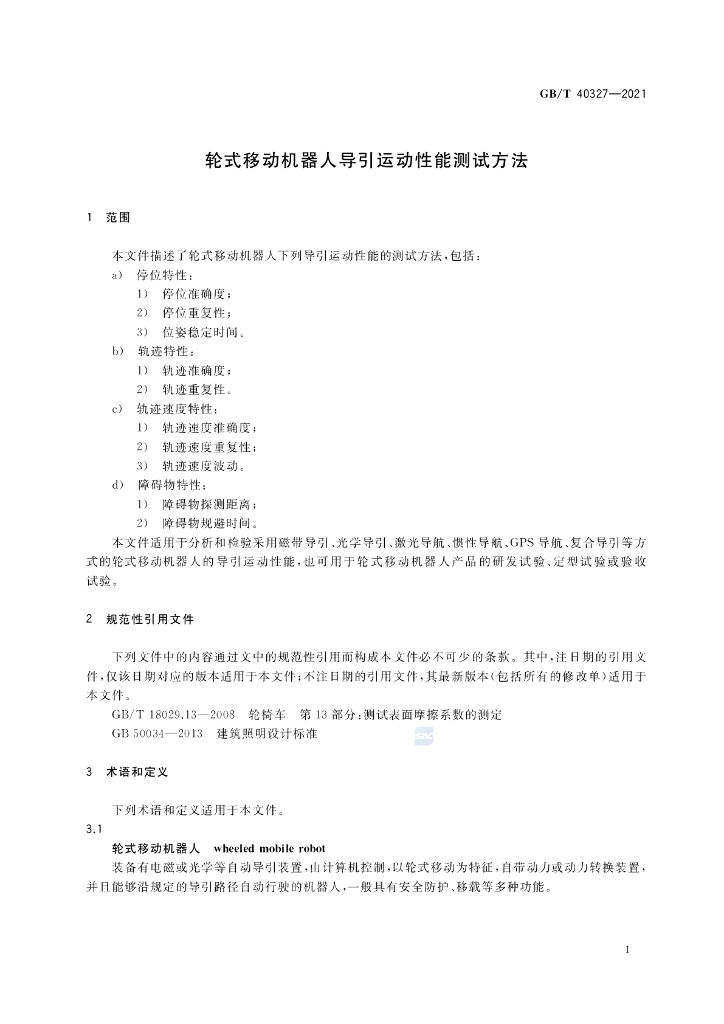
本文件描述了轮式移动机器人下列导引运动性能的测试方法,包括: a)停位特性: 1)停位准确度; 2)停位重复性; 3)位姿稳定时间。 b)轨迹特性: 1)轨迹准确度; 2)轨迹重复性。 c)轨迹速度特性: 1)轨迹速度准确度; 2)轨迹速度重复性; 3)轨迹速度波动。 d)障碍物特性: 1)障碍物探测距离; 2)障碍物规避时间。 本文件适用于分析和检验采用磁带导引、光学导引、激光导航、惯性导航、GPS导航、复合导引等方式的轮式移动机器人的导引运动性能,也可用于轮式移动机器人产品的研发试验、定型试验或验收试
内容预览