抓握型夹持器用可充气柔性手指通用规范
General Specification of Inflatable and Soft Finger of Grasp-type Gripper
标准状态
发布于:2022-12-01
实施于:2022-12-02
废止
基本信息
T/ZSA 127-2022
现行
2022-12-01
2022-12-02
中关村标准化协会
中关村标准化协会
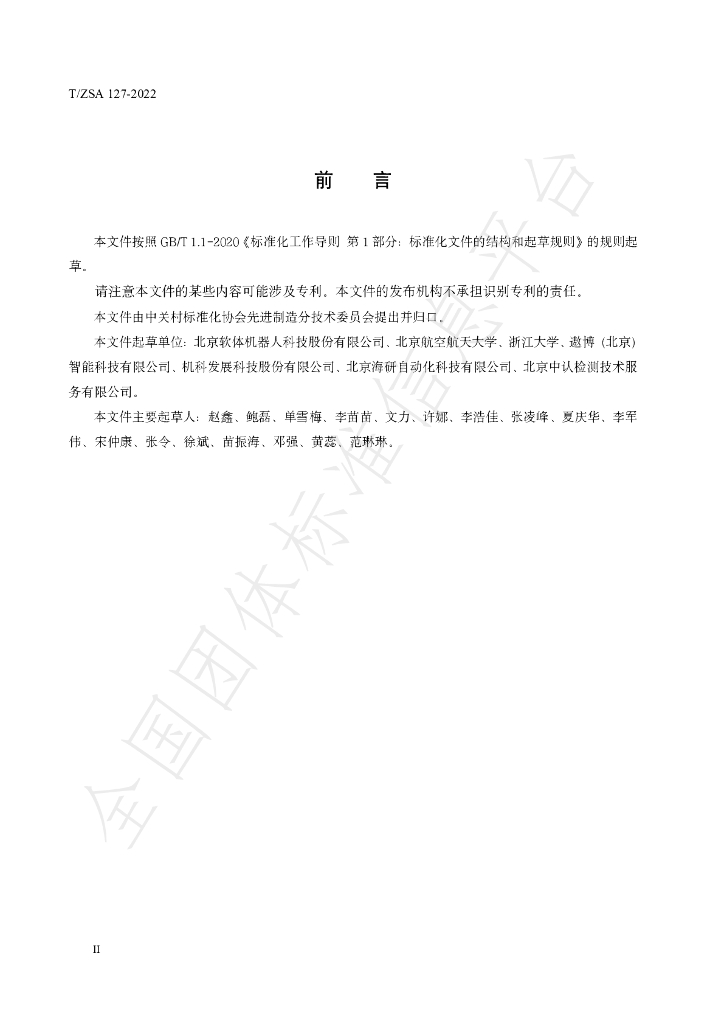
北京软体机器人科技股份有限公司、北京航空航天大学、浙江大学、遨博(北京)智能科技有限公司、机科发展科技股份有限公司、北京海研自动化科技有限公司、北京中认检测技术服务有限公司
赵鑫、鲍磊、单雪梅、李苗苗、文力、许娜、李浩佳、张凌峰、夏庆华、李军伟、宋仲康、张令、徐斌、苗振海、邓强、黄蕊、范琳琳
标准简介
本文件规定了抓握型夹持器用可充气柔性手指的技术要求、试验方法、检验规则以及包装、运输、储存。 本文件适用于抓握型夹持器用可充气柔性手指和可充气柔性手指模块。 本文件不适用于抓握型夹持器用基本机械元件、机器人接口、手掌、夹紧元件等其他相关部件。
内容预览