机器人一体化关节性能及试验方法
Performance and related test methods of mechatronic joints for robots
标准状态
发布于:2023-09-07
实施于:2024-04-01
废止
基本信息
GB/T 43200-2023
现行
2023-09-07
2024-04-01
中国机械工业联合会
国家市场监督管理总局、国家标准化管理委员会
中国机械工业联合会
中国机械工业联合会
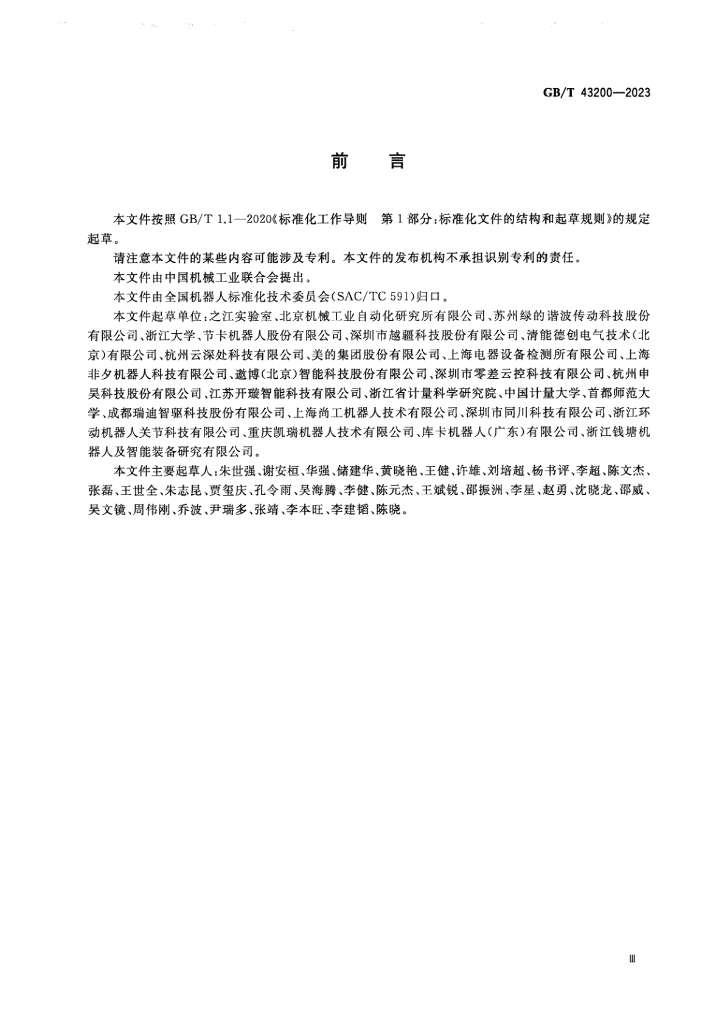
之江实验室、苏州绿的谐波传动科技股份有限公司、节卡机器人股份有限公司、清能德创电气技术(北京)有限公司、美的集团股份有限公司、上海非夕机器人科技有限公司、深圳市零差云控科技有限公司、江苏开璇智能科技有限公司、中国计量大学、成都瑞迪智驱科技股份有限公司、深圳市同川科技有限公司、重庆凯瑞机器人技术有限公司、浙江钱塘机器人及智能装备研究有限公司、北京机械工业自动化研究所有限公司、浙江大学、深圳市越疆科技股份有限公司、杭州云深处科技有限公司、上海电器设备检测所有限公司、遨博(北京)智能科技股份有限公司、杭州申昊科
朱世强、谢安桓、黄晓艳、王健、杨书评、李超、王世全、朱志昆、吴海腾、李健、邵振洲、李星、邵威、吴文镜、尹瑞多、张靖、陈晓、华强、储建华、许雄、刘培超、陈文杰、张磊、贾玺庆、孔令雨、陈元杰、王斌锐、赵勇、沈晓龙、周伟刚、乔波、李本旺、李建韬
标准简介
本文件规定了机器人一体化关节(以下简称关节)的性能并描述了试验方法。 本文件适用于协作机器人及腿足式机器人关节,其他机器人关节参照执行。
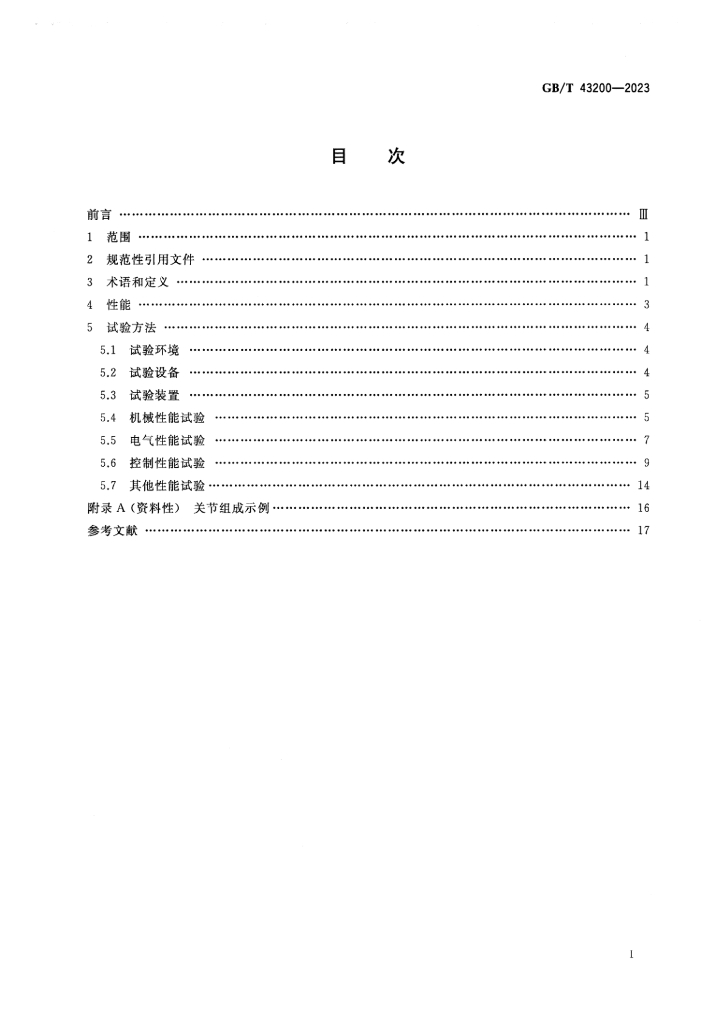
内容预览